Интернет-магазин «Неглупый Дом»
Интернет-магазин «Неглупый Дом»
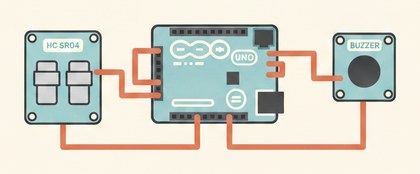
HC-SR04 измеряет расстояние до препятствия эхолотом, а зуммер пищит тем чаще, чем ближе объект — точь-в-точь как штатный парктроник.
HC-SR04 работает по принципу эхолокации, как летучая мышь или гидролокатор подводной лодки: на пине Trig подаётся короткий импульс, по которому датчик излучает ультразвуковой "щелчок" на частоте 40 кГц (за пределами слышимости человека), а на пине Echo появляется импульс, длительность которого равна времени, за которое звук долетел до препятствия и вернулся обратно. Зная скорость звука в воздухе (около 343 м/с), из этого времени легко вычислить расстояние.
В этом проекте зуммер издаёт короткие пики с паузой между ними — чем ближе препятствие, тем короче пауза, вплоть до почти непрерывного сигнала на минимальной дистанции, точно как в штатных парктрониках автомобилей.
Так как реализации данного модуля бывают разные, если у вас на плате нет тех контактов, что указаны ниже — сориентируйтесь по названиям контактов на своей плате.
// ВНИМАНИЕ: рекомендую отладить код через монитор порта, так как я языковая
// модель, а не специализированный кодер, и могу что-то упустить.

const int trigPin = 9;     // выход, которым мы запускаем ультразвуковой импульс
const int echoPin = 10;    // вход, на котором датчик отвечает импульсом-эхом
const int buzzerPin = 8;   // сигнальный пин активного зуммера
const int maxRangeCm = 100; // дистанция, дальше которой зуммер молчит

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  pinMode(buzzerPin, OUTPUT);
  Serial.begin(9600);
}

long readDistanceCm() {
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);        // короткий импульс запуска измерения
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  long duration = pulseIn(echoPin, HIGH); // измеряем длительность ответного импульса
  return duration / 58;               // переводим микросекунды в сантиметры
}

void loop() {
  long cm = readDistanceCm();
  Serial.print("Расстояние: ");
  Serial.print(cm);
  Serial.println(" см");

  if (cm > 0 && cm < maxRangeCm) {
    int beepDelay = map(cm, 0, maxRangeCm, 30, 400); // чем ближе объект, тем короче пауза
    digitalWrite(buzzerPin, HIGH);
    delay(20);
    digitalWrite(buzzerPin, LOW);
    delay(beepDelay);
  } else {
    delay(200); // объекта в зоне обнаружения нет — просто ждём
  }
}
Чем меньше `cm`, тем короче `beepDelay` — зуммер пищит чаще, вплоть до почти непрерывного сигнала на минимальной дистанции. Диапазон 100 см в примере (`maxRangeCm`) можно расширить под свою задачу.
Ещё модули для Arduino: Электронные модули.
🎁 Купить весь комплект со скидкой 10%
Все 2 товара сразу в корзину: 186 ₽ 167 ₽ (экономия 19 ₽)
Скидка применяется автоматически при оформлении заказа, если в корзине именно этот комплект.
Остались вопросы? Проконсультируйтесь с ИИ-инженером — он уже в курсе темы статьи и сразу ответит, ничего вводить не нужно.