Интернет-магазин «Неглупый Дом»
Интернет-магазин «Неглупый Дом»
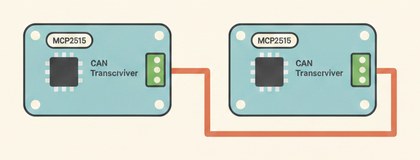
Два модуля MCP2515, соединённые всего двумя проводами CAN-H/CAN-L, передают короткие кадры данных между платами — та же помехоустойчивая шина, что используется в бортовых сетях автомобилей.
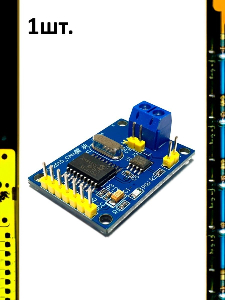
CAN — дифференциальная шина: данные передаются не абсолютным уровнем напряжения на одном проводе, а разницей напряжений между CAN-H и CAN-L, что делает её устойчивой к электромагнитным помехам — поэтому её и выбрали для автомобилей, где рядом работают моторы и системы зажигания. MCP2515 — это отдельный контроллер CAN-протокола, который берёт на себя формирование кадров, арбитраж шины и проверку целостности, а Arduino общается с ним через обычный SPI (как с SD-картой или RFID-модулем).
Каждый кадр CAN имеет идентификатор (в примере `0x100`) — в реальных сетях он используется не просто как "адрес", а как приоритет: если два узла пытаются передать одновременно, тот, у кого численно меньший идентификатор, автоматически получает приоритет без коллизии (это встроено в сам протокол на уровне физического уровня, а не требует отдельной логики в коде).
Так как реализации данного модуля бывают разные, если у вас на плате нет тех контактов, что указаны ниже — сориентируйтесь по названиям контактов на своей плате.
// ВНИМАНИЕ: рекомендую отладить код через монитор порта, я языковая
// модель, а не специализированный кодер, могу что-то упустить.

#include <SPI.h>
#include <mcp_can.h>

MCP_CAN CAN(10);

void setup() {
  Serial.begin(9600);
  while (CAN.begin(MCP_ANY, CAN_500KBPS, MCP_8MHZ) != CAN_OK) {
    Serial.println("Ошибка инициализации MCP2515, повтор...");
    delay(500);
  }
  CAN.setMode(MCP_NORMAL);
  Serial.println("CAN готов к отправке");
}

void loop() {
  byte data[1] = {42};
  CAN.sendMsgBuf(0x100, 0, 1, data);
  Serial.println("Отправлено: 42");
  delay(1000);
}
На второй плате тот же модуль запускается в режиме приёма: `CAN.readMsgBuf(&len, buf)` внутри `if (CAN.checkReceive() == CAN_MSGAVAIL)` — принятое значение `buf[0]` будет равно отправленным 42.
Ещё модули для Arduino: Электронные модули.
Остались вопросы? Проконсультируйтесь с ИИ-инженером — он уже в курсе темы статьи и сразу ответит, ничего вводить не нужно.