Интернет-магазин «Неглупый Дом»
Интернет-магазин «Неглупый Дом»
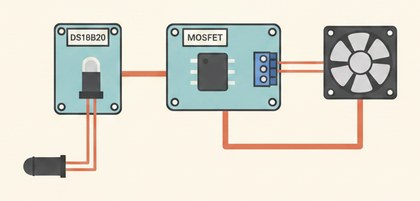
DS18B20 измеряет температуру, а MOSFET-модуль IRF520 плавно меняет скорость 12В-вентилятора через ШИМ — чем жарче, тем быстрее крутится, без резких включений реле.
Обычное реле умеет только полностью включать или полностью выключать нагрузку — для вентилятора это означает рывок с нуля до полных оборотов, шум и износ подшипников от частых пусков. MOSFET-модуль, в отличие от реле, можно открывать не полностью, а на любую долю — подавая на его управляющий вход не просто HIGH/LOW, а ШИМ-сигнал (широтно-импульсную модуляцию), где скважность импульсов определяет среднюю мощность, передаваемую на вентилятор.
Функция `analogWrite()` в Arduino как раз генерирует такой ШИМ-сигнал на пинах, поддерживающих аппаратный ШИМ (на Arduino Uno/Nano это пины 3, 5, 6, 9, 10, 11, помеченные значком `~`) — значение от 0 до 255 определяет скважность, то есть долю времени, когда сигнал находится в состоянии HIGH. MOSFET-модуль IRF520 коммутирует силовую часть (12В-питание вентилятора), а на вход получает именно этот слаботочный ШИМ-сигнал с Arduino.
Функция `map()` с `constrain()` переводит температуру из диапазона `minTemp`-`maxTemp` в диапазон ШИМ-скважности 0-255 линейно — чем ближе температура к `maxTemp`, тем выше скважность и быстрее крутится вентилятор.
Так как реализации данного модуля бывают разные, если у вас на плате нет тех контактов, которые указаны ниже — сориентируйтесь по названиям контактов на своей плате.
// ВНИМАНИЕ: рекомендую отладить код через монитор порта, так как я языковая
// модель, а не специализированный кодер, и могу что-то упустить. Основу
// и идею я накидал, но проверьте под свою схему.

#include <OneWire.h>
#include <DallasTemperature.h>

#define ONE_WIRE_BUS 2 // пин данных DS18B20
OneWire oneWire(ONE_WIRE_BUS);
DallasTemperature sensors(&oneWire);
const int pwmPin = 9;       // ШИМ-пин, управляющий MOSFET-модулем (должен поддерживать analogWrite)
const float minTemp = 22.0; // ниже этой температуры вентилятор выключен
const float maxTemp = 35.0; // выше этой температуры вентилятор на максимуме

void setup() {
  Serial.begin(9600);
  sensors.begin();
  pinMode(pwmPin, OUTPUT);
}

void loop() {
  sensors.requestTemperatures(); // запрашиваем свежее измерение у датчика
  float t = sensors.getTempCByIndex(0);
  // переводим температуру в диапазон ШИМ 0-255, с ограничением по границам
  int speed = map(constrain(t, minTemp, maxTemp), minTemp, maxTemp, 0, 255);
  analogWrite(pwmPin, speed);

  Serial.print("Температура: ");
  Serial.print(t);
  Serial.print(" C, скорость ШИМ: ");
  Serial.println(speed);

  delay(2000); // температура меняется медленно, частый опрос не нужен
}
Ниже `minTemp` вентилятор полностью выключен, выше `maxTemp` крутится на полной мощности — между ними скорость растёт плавно и пропорционально.
Ещё модули для Arduino: Электронные модули.
🎁 Купить весь комплект со скидкой 10%
Все 2 товара сразу в корзину: 155 ₽ 140 ₽ (экономия 15 ₽)
Скидка применяется автоматически при оформлении заказа, если в корзине именно этот комплект.
Остались вопросы? Проконсультируйтесь с ИИ-инженером — он уже в курсе темы статьи и сразу ответит, ничего вводить не нужно.